Vì sao robot nhảy lên cần năng lượng từ động cơ dù mặt sàn cung cấp lực đẩy?
Giải thích nguyên lý
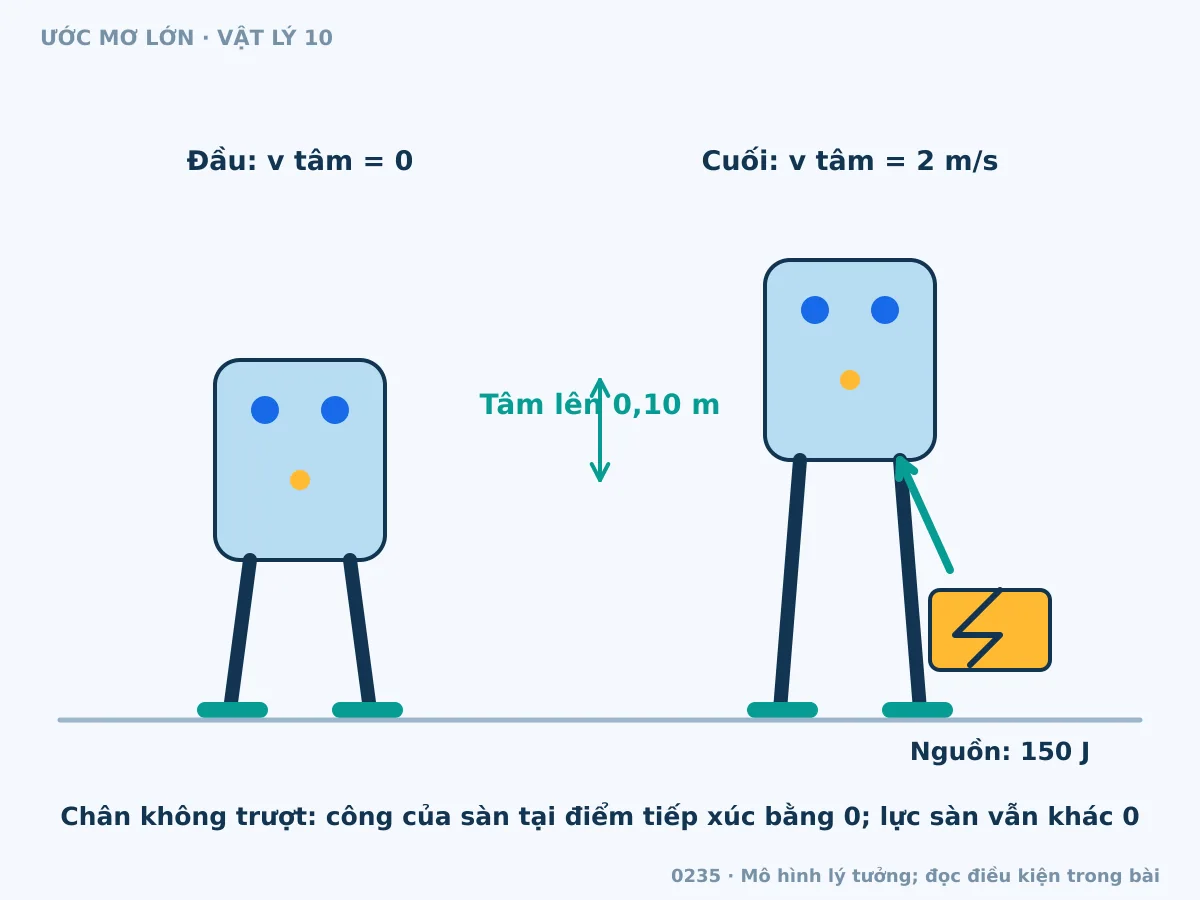
Lực đỡ từ sàn có thể tạo xung lượng lên robot, nhưng năng lượng chuyển động không nhất thiết do sàn truyền bằng công. Với chân không trượt trên sàn cứng đứng yên, điểm tiếp xúc của lực sàn không dịch chuyển trong mô hình nên công tại tiếp xúc bằng 0. Động cơ hoặc nguồn năng lượng bên trong robot làm thay đổi cấu hình và cấp cơ năng cho robot.
Ví dụ tính từng bước
Robot mô hình tổng khối lượng 50 kg, g = 10 m/s². Trong pha đạp, tâm khối lượng lên 0,10 m và tốc độ tâm từ 0 lên 2 m/s. Phần tăng động năng tịnh tiến là 100 J, thế năng tăng 50 J. Nếu các bộ phận không còn động năng tương đối khác ở hai đầu pha và bỏ tổn hao, nguồn trong robot phải cấp 150 J; không gán 150 J ấy cho công của sàn tại chân cố định.
Điểm dễ hiểu sai
Không lấy lực sàn nhân đường đi của tâm rồi tự gọi đó là công thật tại chân. Vật có cấu trúc không phải lúc nào cũng thay bằng một chất điểm khi phân tích truyền năng lượng.
Tự kiểm tra
Sàn vẫn tham gia trao đổi động lượng; nói công bằng 0 không có nghĩa lực sàn bằng 0.
Điều kiện áp dụng
Chân không trượt trong pha tiếp xúc, sàn không biến dạng đáng kể; cơ năng quay và tương đối ở hai đầu pha đã giả định không đổi hoặc bằng 0. Chỉ xét mô hình robot.
Đọc hình minh họa
Robot đạp chân trên sàn cố định, pin cấp năng lượng lên thân; đánh dấu độ cao tâm tăng 0,10 m và 150 J cơ năng tăng theo các giả thiết. Các mũi tên chỉ đại lượng theo nhãn; hình định tính không dùng để đo tỉ lệ lực hoặc độ dài. Các đồ thị đọc theo số liệu và đơn vị hai trục.
Học tiếp
Năng lượng có những dạng nào trong cơ học Công của lực bằng Fs cos alpha khi nào