Vì sao mô phỏng ma sát không được để vật tự chạy ngược sau khi đã dừng?
Giải thích nguyên lý
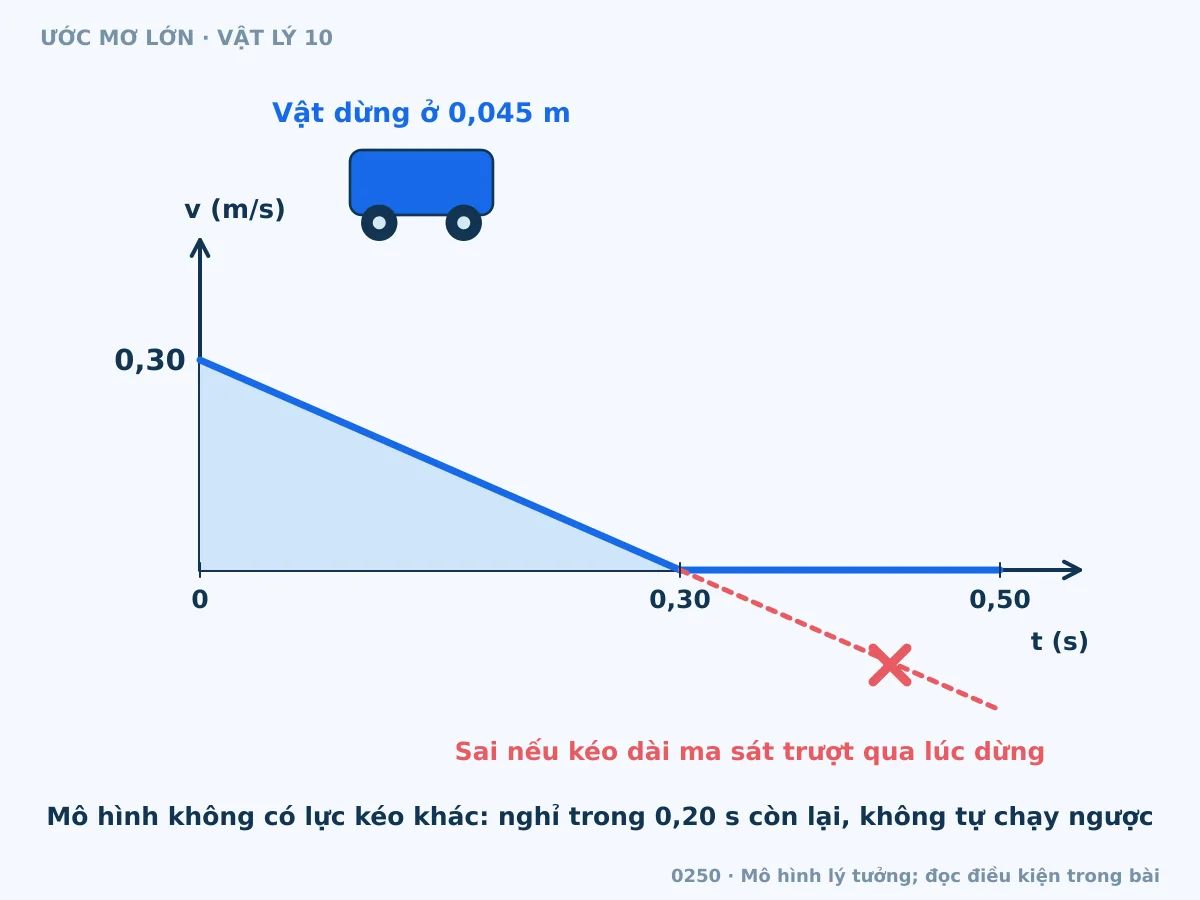
Ma sát trượt đổi chiều theo chuyển động tương đối giữa các mặt. Khi vật đã dừng trên sàn ngang và không có lực kéo khác, không thể giữ mãi lực ma sát cũ để ép vật tự chạy ngược. Mô phỏng bước thời gian quá lớn dễ đi qua điểm v = 0 mà không đổi đúng trạng thái, tạo chuyển động và động năng giả.
Ví dụ tính từng bước
Khối từ đầu có v = 0,30 m/s, độ lớn gia tốc hãm khi còn trượt là 1 m/s². Nó dừng sau 0,30 s, đi s = 0,30²/(2 × 1) = 0,045 m. Nếu lấy một bước 0,50 s rồi dùng v mới = 0,30 − 1 × 0,50 = −0,20 m/s, chương trình đã kéo mô hình đi quá trạng thái dừng. Thực tế mô hình không có lực khác thì vật nghỉ trong 0,20 s còn lại.
Điểm dễ hiểu sai
Không kẹp vận tốc về 0 tùy tiện cho mọi bài: nếu có lực ngoài hoặc sàn chuyển động, vật có thể tiếp tục chuyển động theo cơ chế khác. Phải kiểm đúng trạng thái tiếp xúc.
Tự kiểm tra
Với khối 1 kg, động năng ban đầu 0,045 J vừa bằng độ lớn công ma sát trên 0,045 m; không còn nguồn để tự tăng động năng theo chiều ngược.
Điều kiện áp dụng
Sàn ngang đứng yên, chỉ có ma sát hãm theo phương ngang, vật không đàn hồi hay được cấp năng lượng; mô hình lý tưởng.
Đọc hình minh họa
Đồ thị vận tốc giảm tới 0 ở 0,30 s rồi nằm ngang; phần kéo dài xuống âm bị gạch bỏ, vật thật trong mô hình dừng ở 0,045 m. Các mũi tên chỉ đại lượng theo nhãn; hình định tính không dùng để đo tỉ lệ lực hoặc độ dài. Các đồ thị đọc theo số liệu và đơn vị hai trục.
Học tiếp
Xác định chiều của lực ma sát đúng cách Gia tốc âm có làm vật chậm dần? Xét dấu a và v