Vì sao robot đi ra mép mâm quay có vận tốc xiên so với phòng dù nó đi theo bán kính?
Giải thích nguyên lý
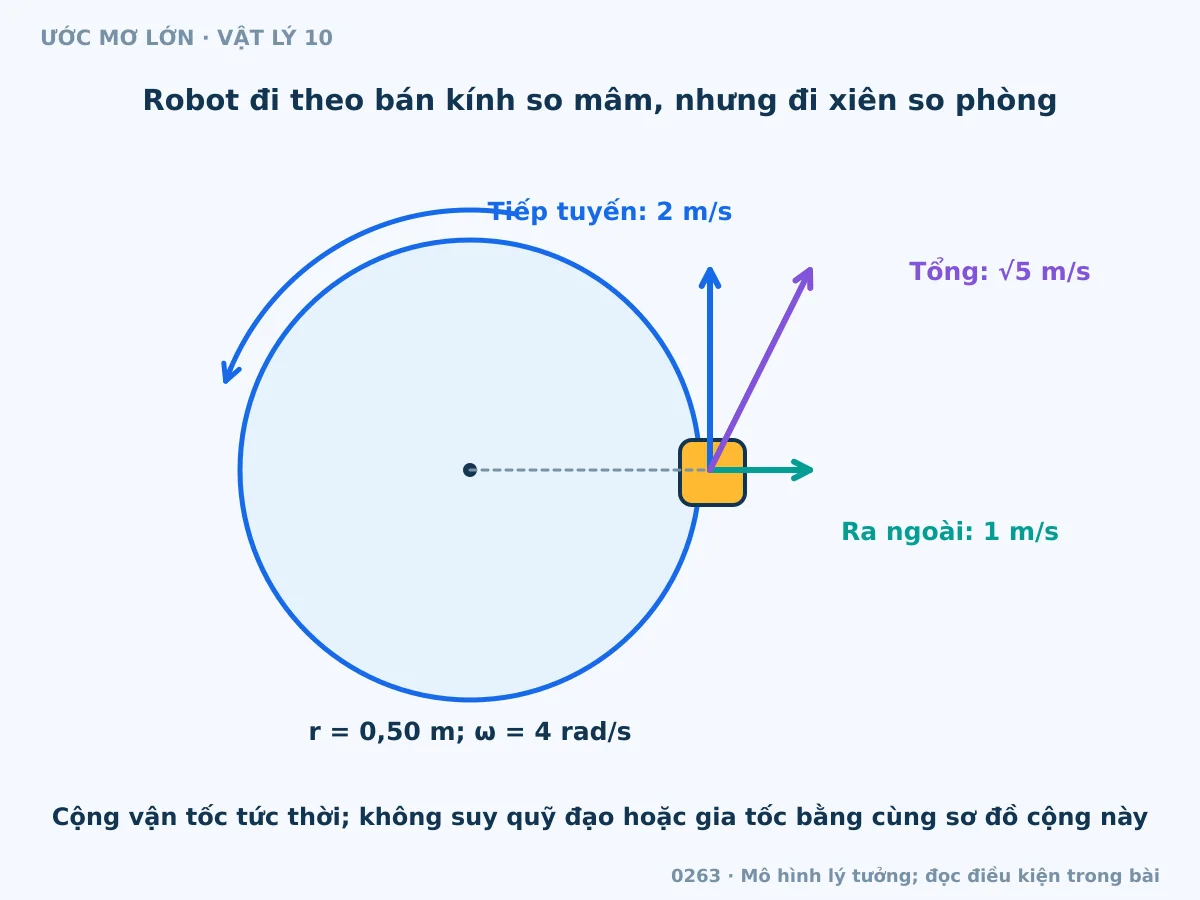
Vận tốc robot so với phòng gồm phần đi tương đối trên mâm và phần do vị trí trên mâm đang chuyển động theo vòng tròn. Tại thời điểm robot đi theo bán kính, hai thành phần ấy vuông góc. Cần cộng vectơ tức thời, không lấy đường đi nhìn trong hệ mâm làm hướng chuyển động tuyệt đối.
Ví dụ tính từng bước
Ở bán kính 0,50 m, mâm quay 4 rad/s nên điểm tương ứng trên mâm có vận tốc tiếp tuyến 2 m/s. Robot đi ra ngoài theo bán kính với tốc độ 1 m/s so mâm. Vận tốc so phòng có độ lớn √(1² + 2²) = √5 ≈ 2,24 m/s và lệch khỏi hướng tiếp tuyến arctan(1/2) ≈ 26,6° về phía ngoài.
Điểm dễ hiểu sai
Công thức cộng này xét vận tốc tại một thời điểm. Không suy toàn quỹ đạo là một đường thẳng xiên hoặc áp cùng phép cộng đơn giản cho gia tốc khi chưa phân tích thêm.
Tự kiểm tra
Nếu robot dừng tương đối trên mâm, nó vẫn có tốc độ 2 m/s so phòng tại bán kính đang xét.
Điều kiện áp dụng
Mâm quay đều quanh trục cố định, robot nhỏ, tốc độ tương đối đã cho theo phương bán kính; không cần công thức lực trong hệ quay.
Đọc hình minh họa
Mâm nhìn từ trên, robot ở mép phải có thành phần tiếp tuyến lên, đi tương đối ra phải và tổng vận tốc xiên lên phải. Các mũi tên chỉ đại lượng theo nhãn; hình định tính không dùng để đo tỉ lệ lực hoặc độ dài. Các đồ thị đọc theo số liệu và đơn vị hai trục.
Học tiếp
Gia tốc là gì? Công thức a = Δv/Δt và đơn vị m/s² Vận tốc trung bình dùng độ dịch chuyển ra sao